3つの歯車を一体設計
フィジカルAIシステムの開発は、MECあるいはローカル環境のエッジコンピューティングを活用する方向で進んでいくはずだ。応答性や通信の安定性向上に加えて、データトラフィックの転送コストの観点からも、クラウドに比べてエッジには優位性がある。また、AIの判断・決定を実行する際に人間が介在する場合も、クラウドを経由せず、エッジを介した低遅延通信は有効だ。
ただし、クラウドとの連携はもちろん必須だ。シスコシステムズ ネットワーキング事業SE本部長の高田和夫氏は、「制御系にはエッジコンピューティング処理が必要になる一方で、複数のフィジカルAI間の連携や学習のためには、大容量データをクラウドに送信する必要がある。ハイブリッドモデルでの対応が重要だ」と語る。また、「現代のAIは、学習フェーズと実行フェーズを分離せず、運転しながら学習を続ける特徴がある。ネットワーク設計においても、この特性を考慮する必要がある」とし、フィジカルAIの「把握・判断・決定・実行」のループと、「継続学習・更新」のループを同一ネットワーク上で回すような設計が望ましいと強調した。
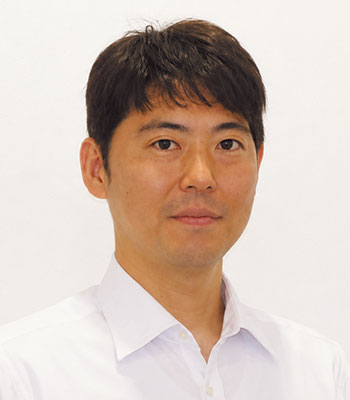
シスコシステムズ ネットワーキング事業 SE本部長の高田和夫氏
こうした仕組み化は現状、各社各様のアプローチが並走している状態だ。業界横断的なモデルが確立されているわけではない。気をつけたいのは、人間介在のコストをどう見積もるかという点だ。フィジカルAIによる自律制御だけを前提にアーキテクチャやシステムを設計してしまうと、異常発生時のリカバリー体制が後付となり、人間の介入コストが膨らむ可能性もある。初期段階から、どこまでを自動化し、どこから人間が引き取るかを組み込んでおく視点が欠かせない。
フィジカルAIの価値は、ロボットやAI単体の性能で決まるものではなく、AIの配置、実行主体、継続学習という3つの歯車を組み合わせたループを、どれだけ低コストかつ高速に回し続けられるかで決まる。今回紹介した各社の試行錯誤は、このループを回すためのピースだと捉えることも可能だろう。通信事業者やSIer、ロボットメーカーらが連携して一体設計していく動きが、今後、フィジカルAIの社会実装を前進させるエンジンとなるはずだ。
[月刊テレコミュニケーション 2026年8月号の記事を再構成]