実行は「自律と人のハイブリッド」
AIによる「判断・決定」の後は、それを「誰が、どこまで実行するか」が問題となる。フィジカルAIでは、AIとロボットによる自律実行が基本となるとはいえ、現実には、AIが解けない状況やミスも起こり得る。
NTTドコモ モバイルイノベーションテック部 ユースケース協創担当 担当部長の森広芳文氏は、「フィジカルAIは、人手を排除することを意味しない」と述べる。人間がエラーをするように、「ロボットも当然エラーをする。その状態をリカバーできるところまで、いきなり学習し切ることも難しい」。
NTTドコモ モバイルイノベーションテック部 ユースケース協創担当 担当部長の森広芳文氏
こうした課題認識のもと、ドコモがフィジカルAIの社会実装を後押しするために検討しているのが、MECを軸に構成する「Bilateral Edge Platform」だ。
この仕組みのユニークな点は、「自律と人間参加のハイブリッド」を志向していることにある。ロボットの自律制御を基本としながら、失敗時や環境変化への対応が困難な場面では人間が遠隔でリカバーするという、「自律」と「遠隔操作」を組み合わせることを目的としている。
具体的には、ドコモMECに配置したフィジカルAIが5G経由でロボットを運用・制御することを基本としながら、自律動作にエラーが発生した際には、MECを経由して人間が遠隔操作してリカバリーする仕組みを備えようとしている。この中核技術が、力覚・触覚のフィードバックを伴う「バイラテラル制御」だ。ロボットを操作して何かにぶつかったり、ものを掴んだりした際の反応が操作者に伝わる。
冒頭で述べたソフトバンクの実証では、MEC上のVLMとデバイス内のVLAによるハイブリッド構成を採用していたが、これは、いわば正常系の処理を前提としている。だが、フィジカルAIの実用化と社会実装を推進するには、AIが処理しきれない場合を想定し、人間によるリカバーも一体としてシステムを設計することが必要だ。
継続学習と更新のループ
もう1つ、フィジカルAIシステムに欠かせないのが、AIの事後学習・継続学習の仕組みだ。Bilateral Edge Platformは単に“人間がロボットを補佐する”ことを目的としたものではない。「AIの事後学習も同じMEC経路で行うことで、制御と学習の両方を効率的に行える」(森広氏)。
AIの学習には作業の成功データだけでなく、失敗状態から復帰するプロセスを学ばせる必要がある。エラー発生時の状況と遠隔操作のログは、事後学習用のデータとして活用できる。
この継続学習のループを回し続けることが、フィジカルAIの価値を高める肝になる。「どのAIモデルが優れているかよりも、継続的にAIを更新できる仕組みの方が重要」と、ソラコムの松下氏は指摘する。環境の変化や新たなタスクに対応するためには常に進化し続ける必要があり、フィジカルAIの処理はローカル/エッジで完結させるとしても、「脳」を更新し続けて最新の状態に保つ仕組みが不可欠だ。
その意味でも、MECの活用は有効だ。山科氏は、「ロボットの処理性能は購入した瞬間に確定するが、フィジカルAIは成長し続ける。しかも、そのスピードは異様に速い。進化したAIをロボットに乗せるのは難しくても、MECならハードウェアを更新して、最新のAIを使い続けられる」と話す。
コンピューティングリソースに加えて、電力消費/コストの観点も欠かせない。ネットワンはNTT西日本と共同で行った実証実験で、学習フェーズでは複数拠点の分散GPUリソースを統合して計算を行い、推論は近接拠点のデータセンターから実行する構成を試している。「各拠点の接続にIOWN APNを使用することで、3拠点のGPUノードを連携させた分散学習を行った。リソースの効率活用とともに、各拠点にGPUを配備することによる電力コスト増を抑え込む狙いもある」(伊藤氏)。
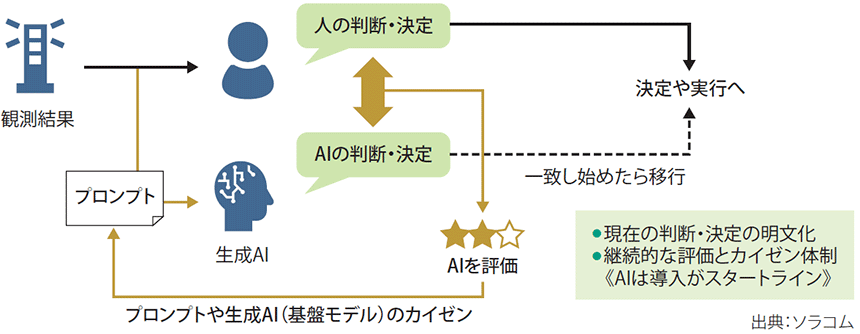
松下氏はもう1つ、AIの判断結果を人間がチェックし、フィードバックを与えることでプロンプトや基盤モデルの改善を継続的に行う体制の必要性を説く(図表3)。ソフトウェアと異なり、AIの場合は更新が必ずしも性能改善を保証しないため、AIと人間の判断・決定が一致し始めたら新バージョンへ移行する慎重さが求められる。当然、問題が発生した際には、「前バージョンに戻せる機能を運用体制に組み込むことも極めて重要だ」。
図表3 人がAIのお手本となってカイゼンしていく「並行評価法」