NTTは2026年11月11日、ロボットが動作する前に未来を予測し、失敗を回避するフィジカルAI技術を開発したと発表した。
今回同社が開発したのは、現実世界の物理法則や物体同士の関係を理解し、将来の状態変化を予測する「世界モデル」の一種だ。映像データから物体の動きや物理法則を学習し、複数の行動計画を立案。それぞれの行動によってその後の状況がどう変化するかを予測・評価し、最も成功率が高いものを選択・実行する。
例えば、コップが落下する映像から、その材質などを踏まえて「コップが落ちると割れる」といった結果を予測。コップを倒さずに周囲の物体を持ち上げるための行動計画を複数立案し、最も適切な行動を選択する。
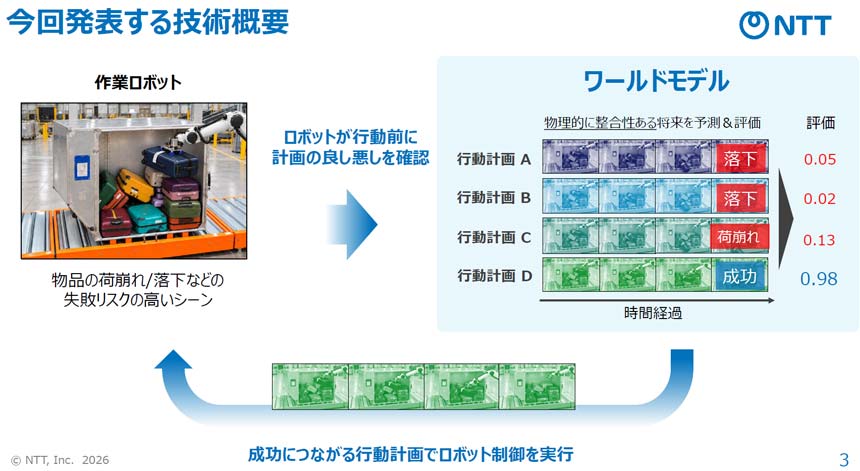
NTTが開発した世界モデルの技術概要
現行のフィジカルAIが抱える課題を解決
フィジカルAIでは、高度な自律動作や多様なタスクの実行を可能にする「ロボット基盤モデル」が用いられるケースが多い。しかし、「タスクの成功率が十分ではないことも多く、安定した作業の遂行には依然として課題が残る」とNTT人間情報研究所 サイバー世界研究プロジェクト 主任研究員の松元崇裕氏は説明した。
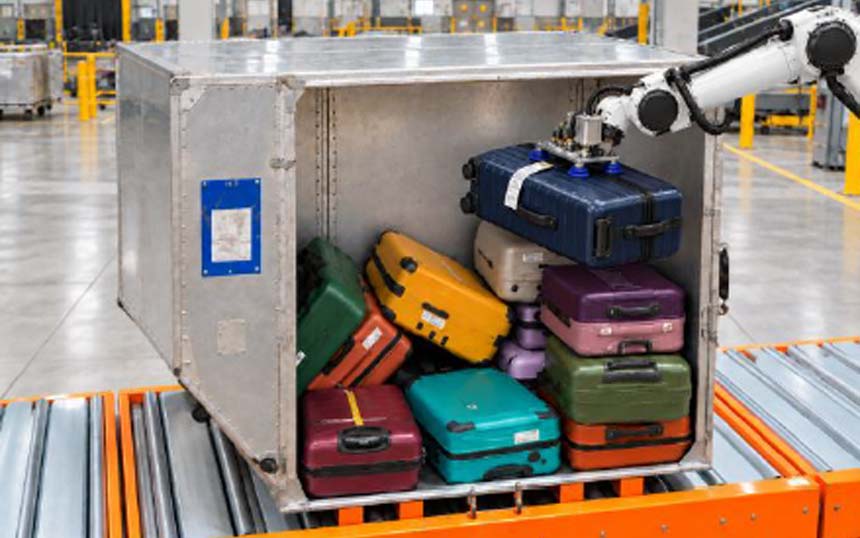
また、現在のフィジカルAIは、「形状や素材が異なる手荷物を空港用コンテナに積み込んだり、重さがまちまちな食品を棚に陳列する作業を苦手としている」(同氏)。そこでNTTは、ロボットが多様な物体を安定して扱えるようにするため、独自の世界モデルを開発した。