2026年9月18日、KDDIのCVC(コーポレートベンチャーキャピタル)の担当者とその出資先であるロボット基盤モデルを開発するスタートアップ企業の幹部が対談を行った。
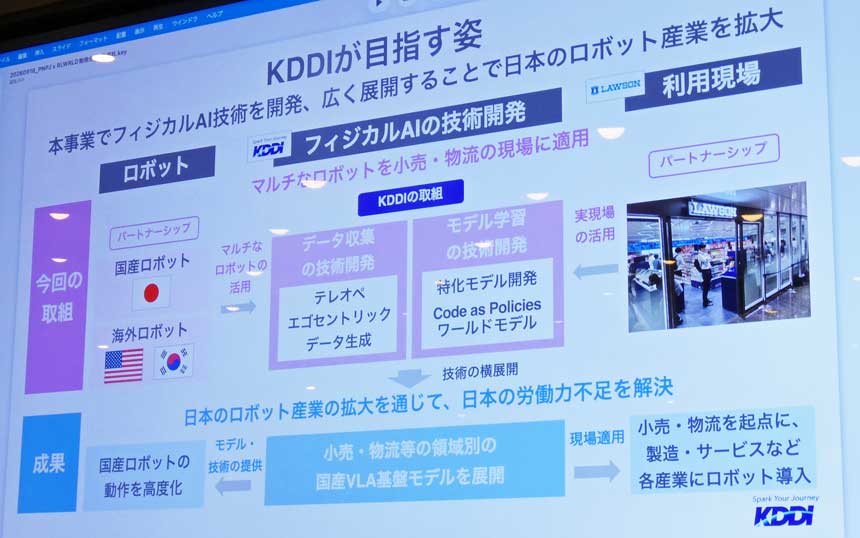
この対談はKDDIによる「小売物流業等の現場業務を代替するロボット基盤モデルの研究開発」が9月、経済産業省と新エネルギー・産業技術総合開発機構(NEDO)が実施する国家プロジェクト「GENIAC(Generative AI Accelerator Challenge)」に採択されたことを記念して行われた。
KDDIからはオープンイノベーション推進本部 OIビジネス開発部 1Gの貞光雅徳氏が登壇し、同研究開発においてロボット基盤モデル(ベースモデル)を提供するリアルワールド(RLWORLD)の日本代表リー・フン氏と、両社の協業の経緯や今後の取り組みについて語った。
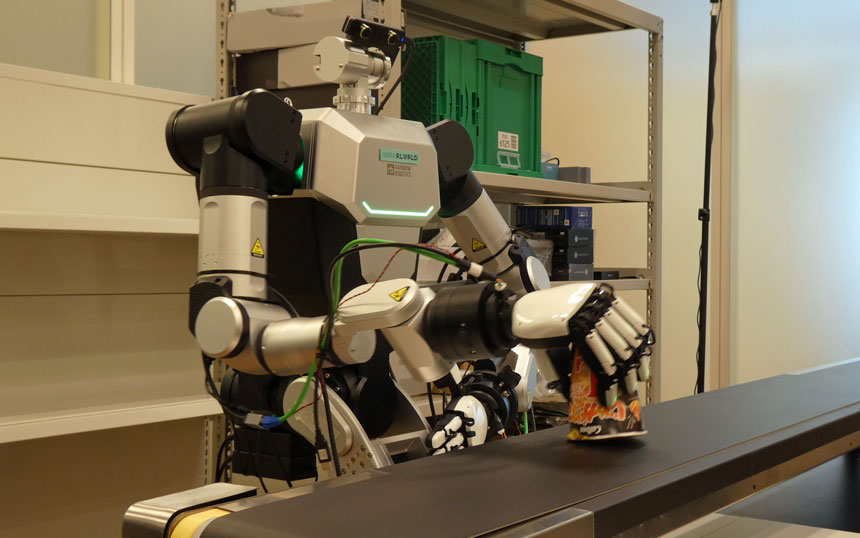
同研究開発では、KDDIの従業員専用店舗「ローソン S KDDI高輪本社店」を中心に、作業者目線の行動・操作データ「エゴセントリックデータ」を収集する。このデータを基にシミュレーションデータを生成し、リアルワールドのロボット基盤モデルに学習させることで、小売・物流現場で作業の自動化を担うロボットの開発を目指す。特に、複雑な形状の商品をつかむピッキングや、周囲の商品を倒さず棚に補充するといった作業の自動化を狙う。
KDDIの貞光氏は、本件を通じて「得た成果を外部に還元し、日本のロボット市場を活性化させたい」と話した。そのためのポイントの1つが、効率的な学習データの収集だ。
フィジカルAIの学習データを集める手法には、人がロボットを有人遠隔操作するテレオペレーション(テレオペ)がある。しかし、多様な産業や作業ごとにテレオペ環境を整備してデータを収集する方法は「サステナブルではない」(貞光氏)。KDDIはテレオペに加え、人が通常業務を行う過程からエゴセントリックデータを収集することで、学習データの質と量を確保するという。